出版歸檔
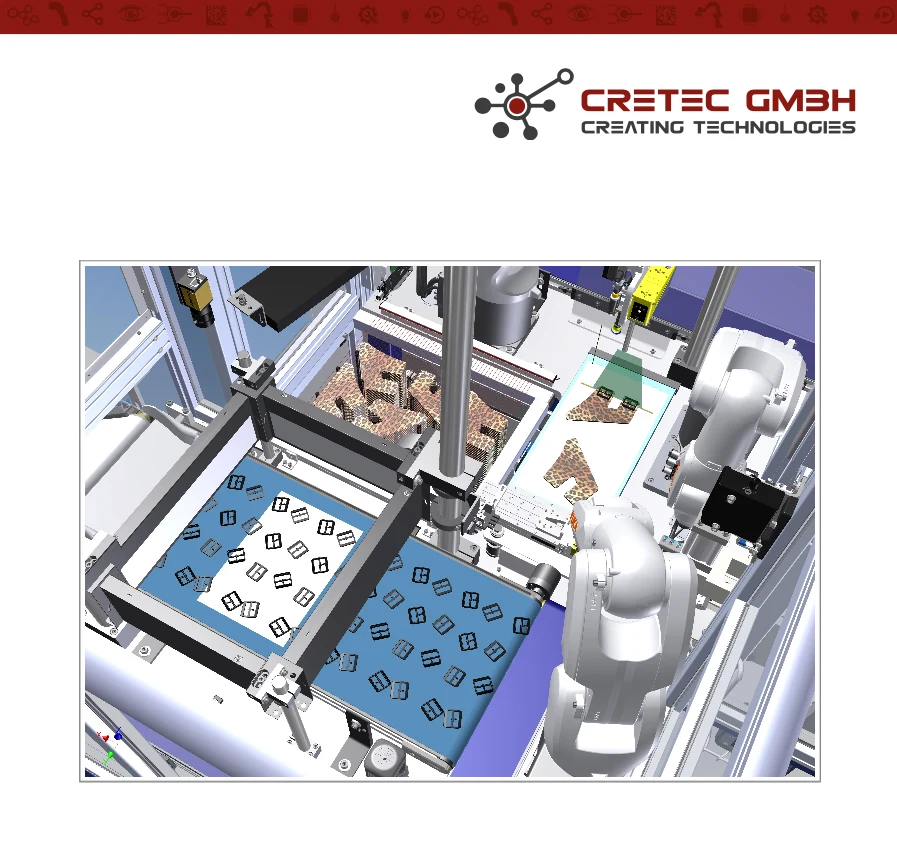
涼鞋搭扣自動組裝
透過 CRETEC 檔案庫中已出版的應用程式或教訓。
歸檔內容:資訊是指原始出版狀態. 請與CRETEC協調目前的執行、服務範圍及可用性。
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
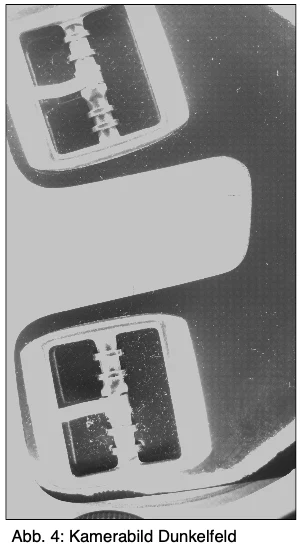 放大影像 {} ↗
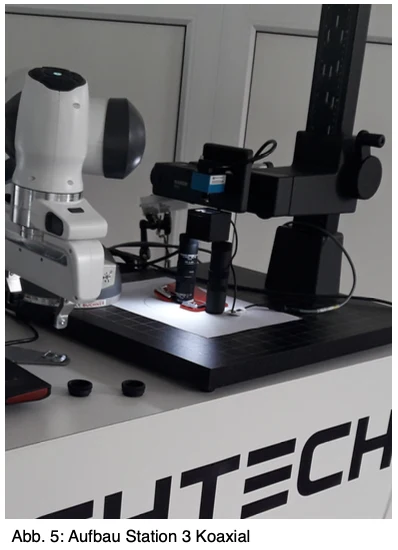 放大影像 {} ↗
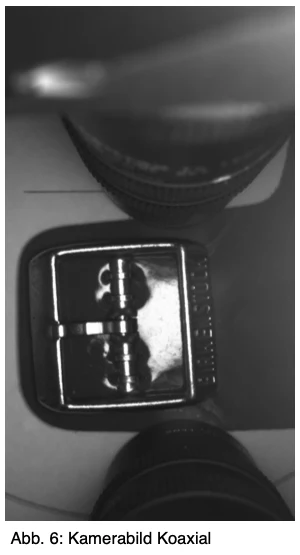 放大影像 {} ↗
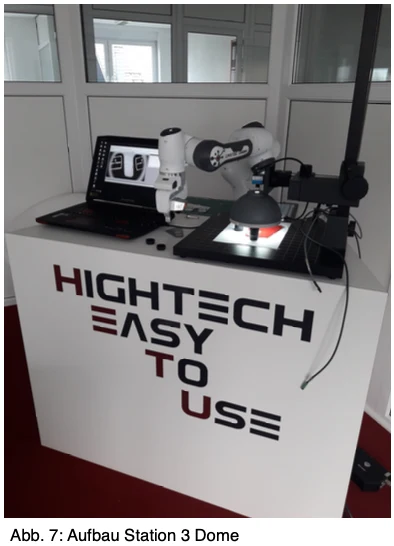 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
 放大影像 {} ↗
涼鞋搭扣自動組裝
專案型態 :
Automatisation
日期
2019
客戶設計了一臺全自動系列機,
機內提供數個機器人和影像處理系統.
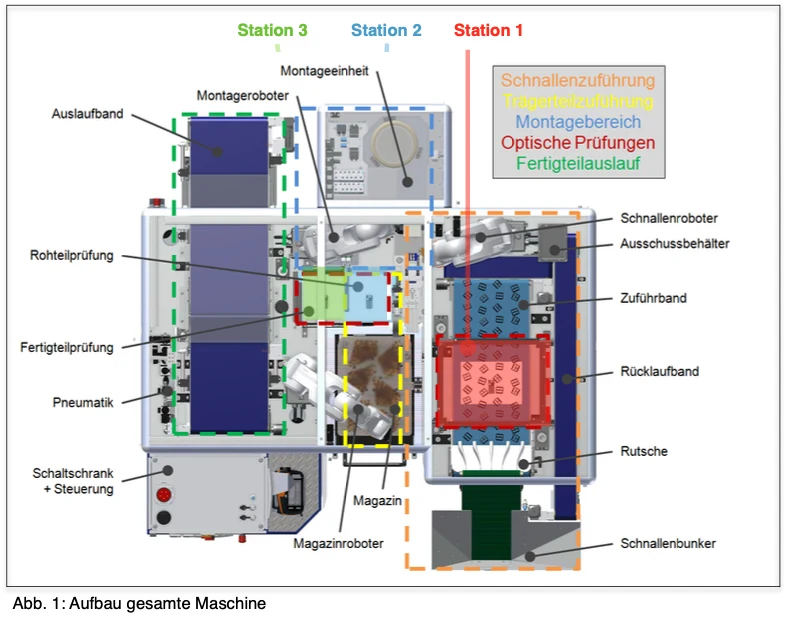
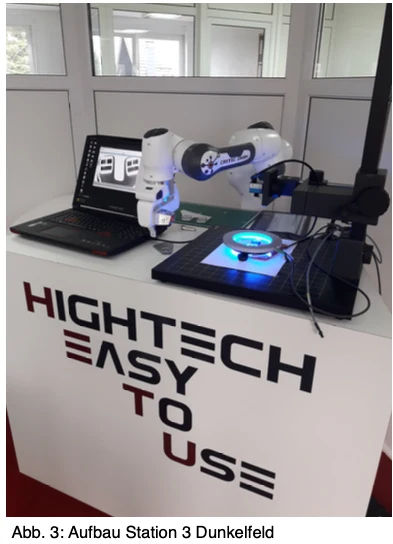
影像處理將在3個站臺使用.
1號站臺: 夾子的位置辨識
第二站: 皮帶位置測試
3站:半成品的質量控制
原型已經建成了。 現在要最佳化了
+ 抓取支線可以變更
+ 鉗子站由供應商提供,因此不能更改
應為:
+ 所有三個影像處理站都可以完全自由投影.
+ 沒有根據測試系統的規格(Matrix/Linescan/2,5D/3D等) + 沒有製造商的規格
菲格 菲格 1: 建造整臺機器
3站臺 2站臺 1站臺
1號站臺: 夾子的位置辨識
即時機械結構:
+ 括弧由掩體運輸到腰帶
+ 括弧通常被隔離
+ 括弧以單類提供
假的括號可能會混在一起
可能存在有缺陷的括弧,其中
比如說,中線沒了
+ 輸送帶的寬度為 400 mm
+ 在原型中,安裝了300毫米的傳送光照
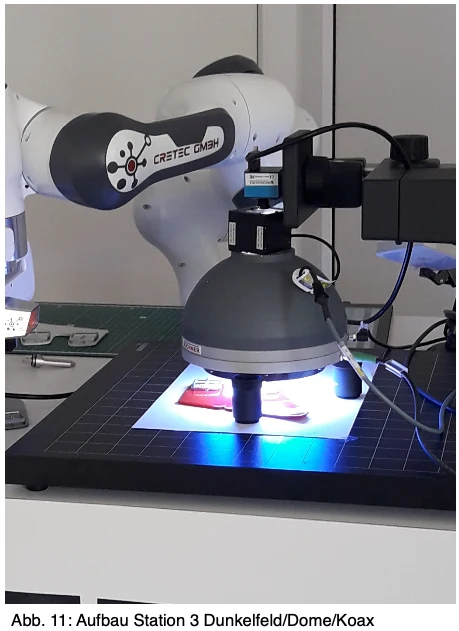
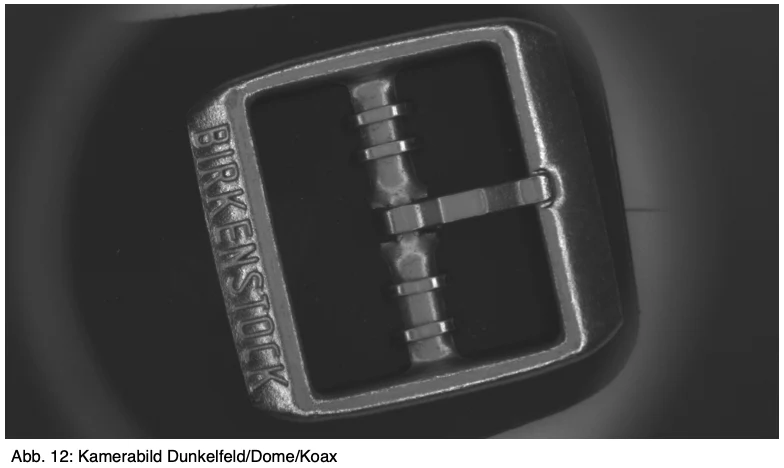
+ 在原型中,另有方形暗場照明
建於周圍
+ 在原型中,相機從上方90°外望到傳送的光線並搜尋
色素輪廓
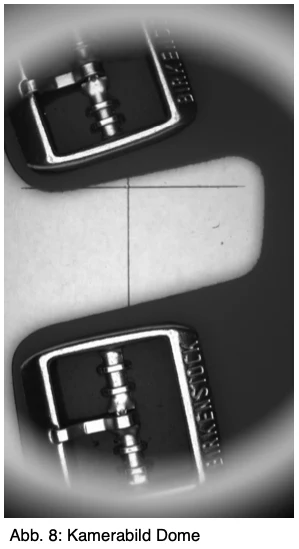
+ 在暗色欄位, 相機搜尋信件
原型有問題 :
- 大概吧 0.5%的測試, 釦子由機器人掛起來 因此,半成品是廢品。
- 被認同的i. O. 括弧太少了 影像欄位因此不必要地被清理和重新裝備 。 因此,要求的時鐘速率未能實現.
要求1站:
+ 夾口的位置測試到0.1毫米精度( x/y + 旋轉) + 剪帶的位置測試( 上或下字型)
+ 每括號0.5秒以下的時鐘率
+ 排序不正確和有缺陷的括弧
第2站: 定位檢測皮帶
即時機械結構:
+ 皮帶被機器人抓住,放在傳送的光照上
+ 相機在背光下從上面看90°
+ 影像欄位是近似值。 230毫米x230毫米
+ 相機搜尋皮革輪廓, 將 x/y + 旋轉資料傳送至
機器人
+ 期望的輪廓由 CAD 資料傳送至系統
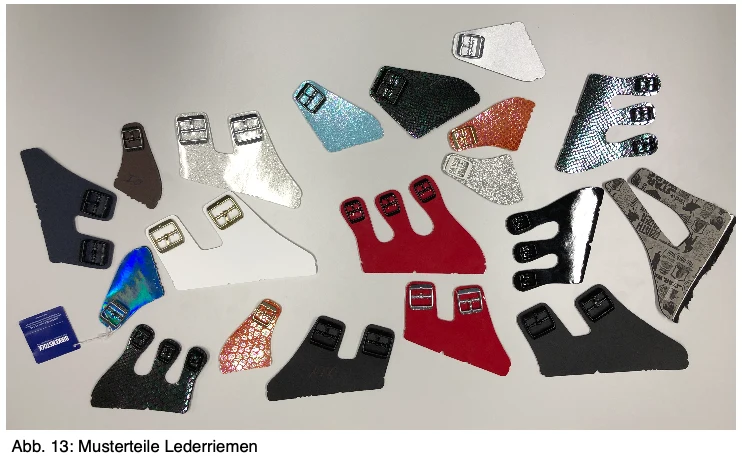
+ 皮帶有純質的品種( 葉型和鞋型都一樣)
原型有問題 :
- 皮帶從卷尾切下來時 它們的曲線很強 他們將不平躺在射出的光芒上。 因此,相機無法按要求準確辨識位置.
要求站2:
+ 定位檢測皮帶的精度為0.1毫米(x/y+旋轉)+每皮帶0.5秒以下的週期率
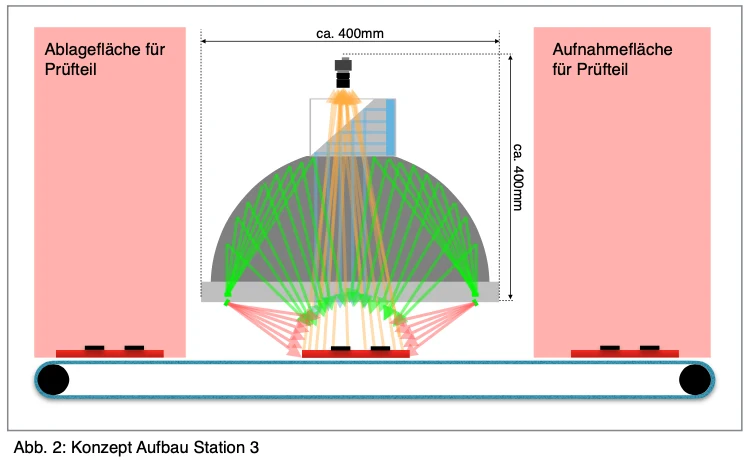
3站:半成品的質量控制
即時機械結構:
+ 皮帶由機器人從釦子站取出,放在一個
測試位置
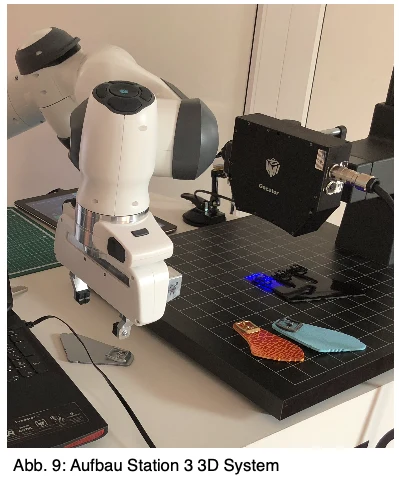
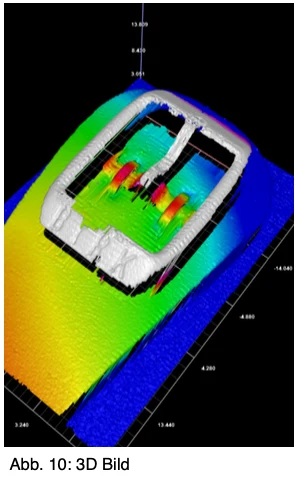
+ 另一機器人導引一個3D鐳射線系統過載的扣子
+欄位寬度瞬間相近。 40毫米
+ 釦子的位置按以下特性檢查:
釦子的存在
釦子的正確位置( 上方文稿)
括弧的存在
括弧位置
+ 半成品以純品種生產
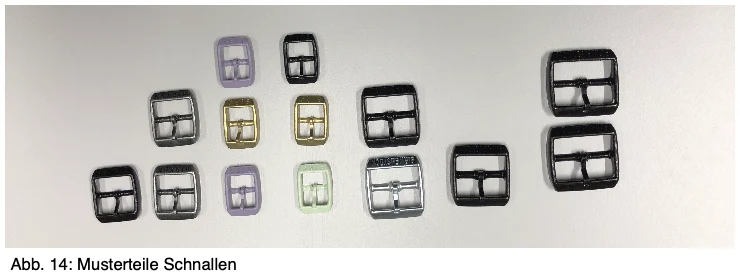
+ Buckles 可用於所有可想象的顏色
+ 括弧可以是銀色或黑色
+ 皮革可以用到所有可能的顏色
原型有問題 :
- 黑括弧的檢查太長了
由於測試太慢, 整個系統的週期率會下降 釦子的角度應該和半成品的最小邊緣相對
被控制。 以目前的影像欄位是不可能的 。
要求站3:
+ 增時鐘速度
+ 減低假委員會
申請 →